Qué es
Un pequeño módulo que va dentro del vehículo y lo mantiene conectado
La T-Box lee lo que pasa en el vehículo (velocidad, batería, temperatura, puertas) por el bus CAN, le suma la ubicación GPS y lo envía por la red celular 4G a un servidor. Desde una app en el teléfono o un tablero web se ve todo en tiempo real y llegan avisos cuando algo se sale de lo normal.
Ubicación en tiempo real
GPS integrado en el módulo celular; la posición se envía cada pocos segundos y se dibuja en el mapa.
Datos del vehículo
Lectura del bus CAN 2.0B a 500 kbit/s: velocidad (VCU), estado de carga y temperatura de batería (BMS) y puertas (BCM).
Alertas
Salida de geocercas configurables, exceso de velocidad y batería baja.
App y tablero web
App Android en Flutter y dashboard web para una flotilla con varios vehículos.
Actualización remota
Firmware nuevo por aire (OTA), firmado digitalmente para que el vehículo solo acepte actualizaciones legítimas.
Seguridad
TLS con certificado propio por dispositivo, permisos por vehículo y sesiones con tokens para la app.
Cómo funciona
Del bus CAN del vehículo a tu teléfono
En el vehículo
La T-Box escucha el bus CAN, decodifica las tramas de la VCU, el BMS y el BCM y arma cada 2 segundos un mensaje con los datos y la posición GPS. El firmware corre sobre FreeRTOS con tareas separadas para CAN, GPS, telemetría y comunicación.
En la nube y en el teléfono
El módem publica el mensaje por MQTT sobre TLS con autenticación mutua. El servidor lo guarda, revisa geocercas y límites, y lo reenvía al instante a la app y al tablero por WebSocket. Desde el servidor también se manda el firmware nuevo, firmado.
Estado real del proyecto
Qué ya funciona y qué falta
Es un prototipo en su primera etapa, armado con tarjetas de desarrollo comerciales. La versión final será una sola placa propia.
| Parte | Estado | Detalle |
|---|---|---|
| Servidor (MQTT, API, base de datos, alertas) | Funcionando | Desplegado en un servidor propio y probado por internet con TLS mutuo y certificados por dispositivo. |
| Tablero web | Funcionando | Mapa de flotilla, tarjetas en vivo, geocercas editables y alertas. |
| Firmware en la NUCLEO-L476RG | Probado en placa | FreeRTOS, CAN en modo de prueba interna y envío de telemetría al servidor a través de la PC. |
| Módem SIM7600G-H (4G + GPS) | En pruebas | Responde, el GPS obtiene posición y ya tiene cargados sus certificados TLS. Falta la SIM con datos para enviar por 4G. |
| Bus CAN real | En pruebas | Transceptor MCP2551 y adaptador USB-CAN listos; el adaptador ya envía y decodifica las tramas del vehículo en modo de prueba. |
| App Android (Flutter) | Escrita | Inicio de sesión, mapa, datos en vivo, alertas y botón de actualización. Falta probarla de punta a punta con el servidor. |
| Actualización remota firmada | Parcial | Implementada en el primer prototipo (ESP32); falta portarla al STM32. |
| Caja e integración | Diseño | Diseño 3D listo (abajo); falta fabricarla. |
| Pruebas en el vehículo | Pendiente | Aún no hay mediciones en un vehículo Olinia. |
Los datos que hoy se ven en el tablero son simulados. Las cifras de desempeño de este sitio son metas de diseño, no resultados medidos.
Hardware del prototipo
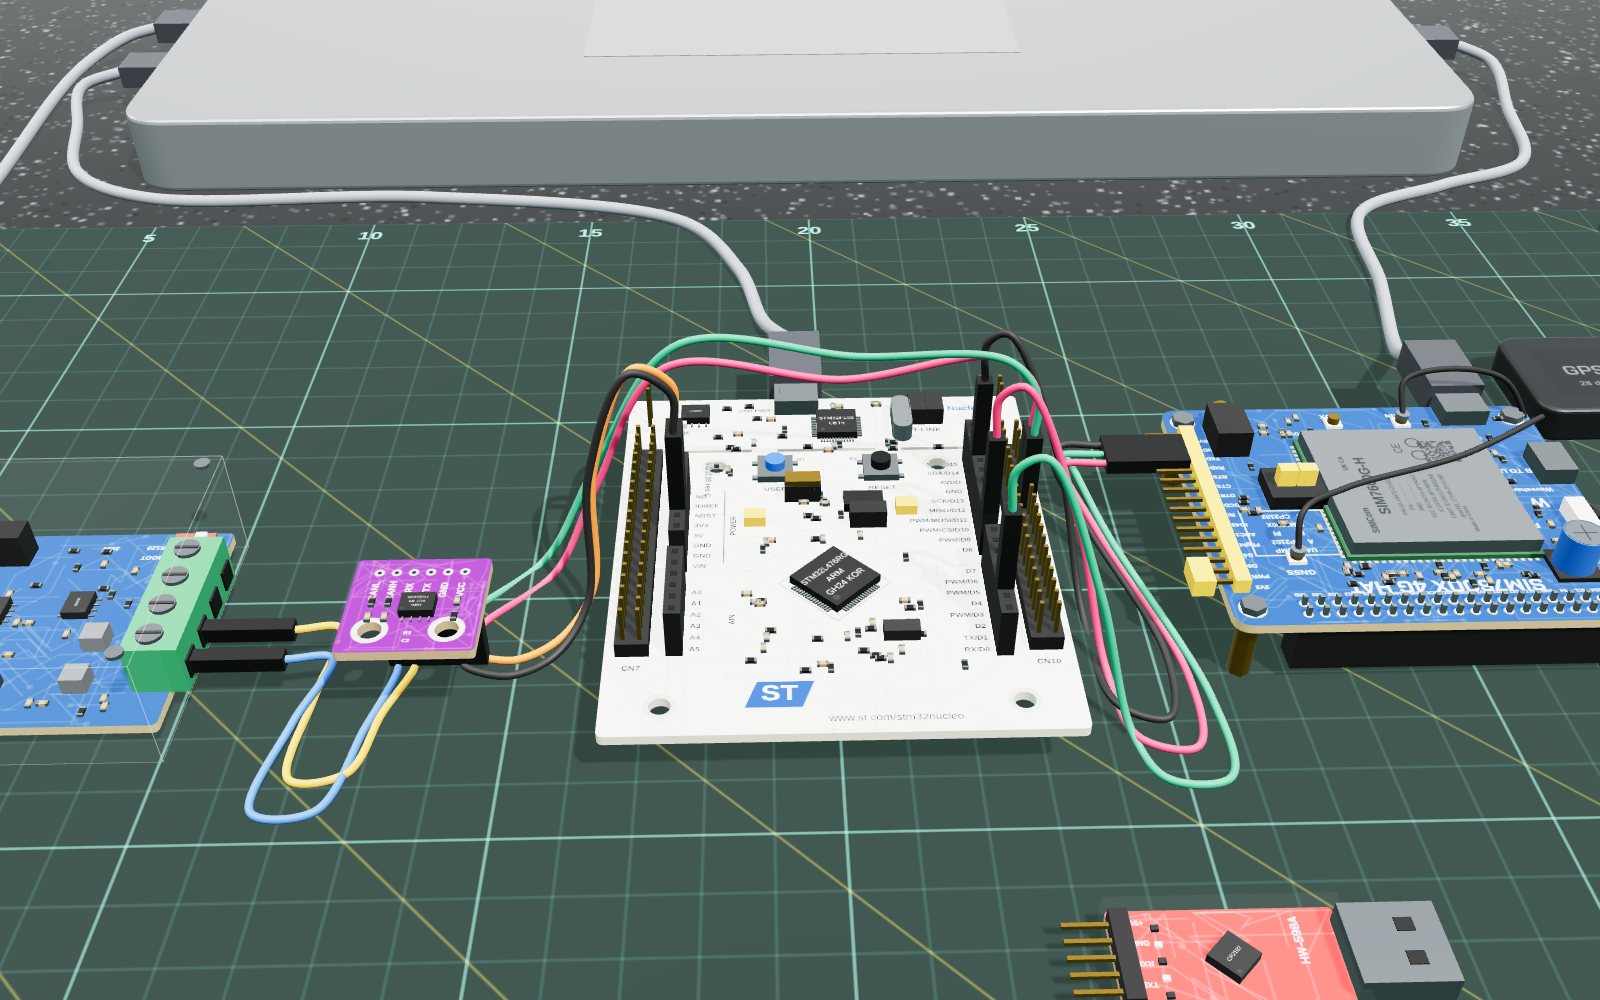
Las piezas reales
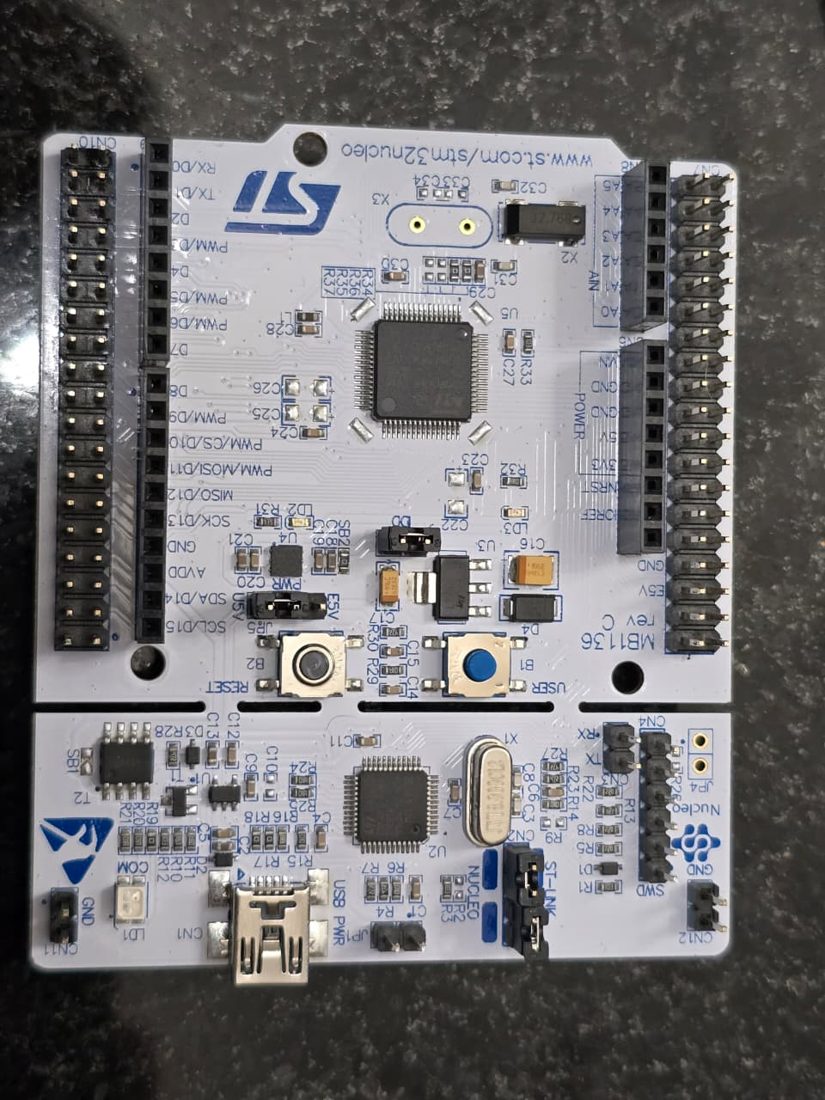
El cerebro: microcontrolador STM32L476 (ARM Cortex-M4, 80 MHz) con controlador CAN integrado.
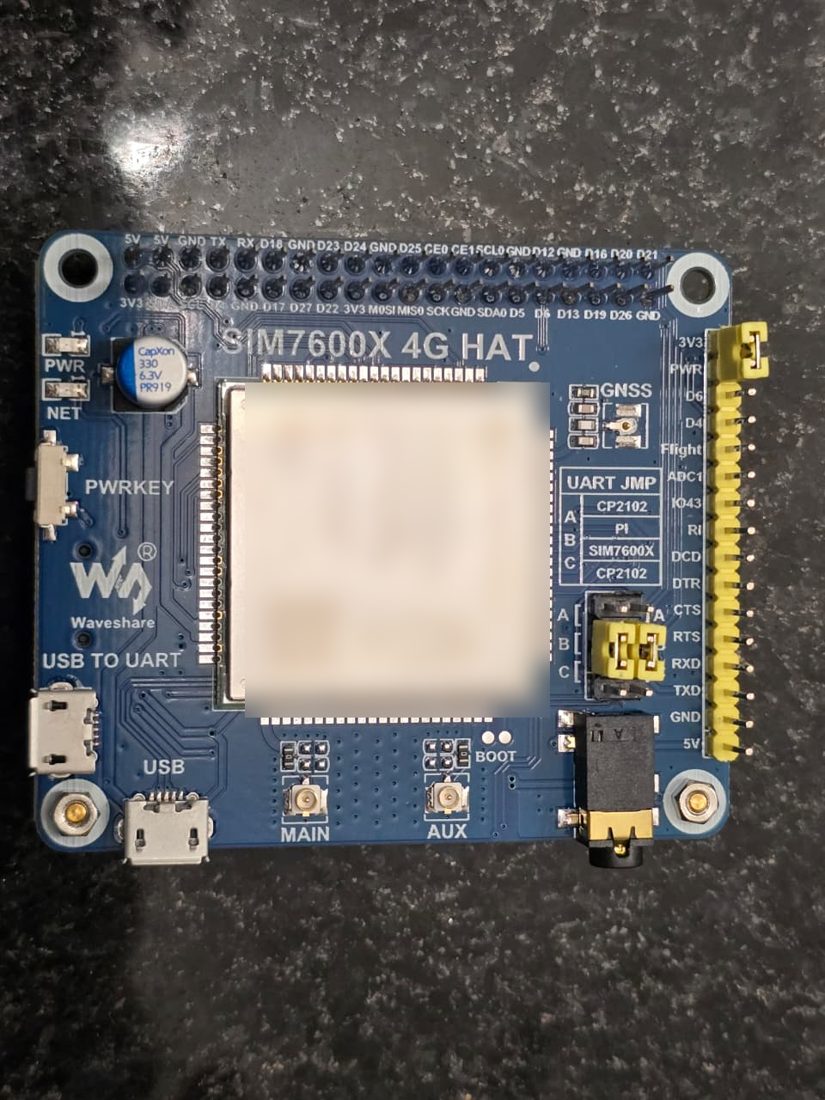
Módem 4G LTE con GPS (SIM7600G-H, versión global con bandas de México). Hace el TLS y el MQTT.
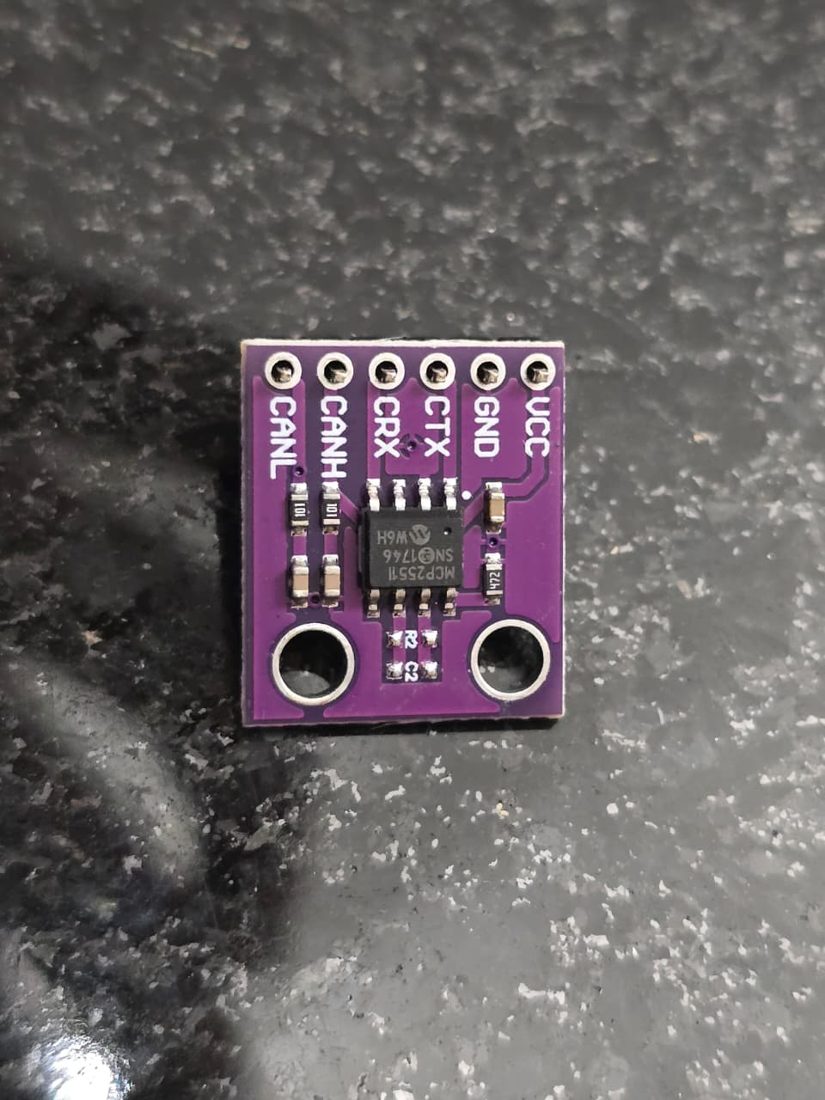
Transceptor CAN: convierte las señales del microcontrolador a las del bus del vehículo.
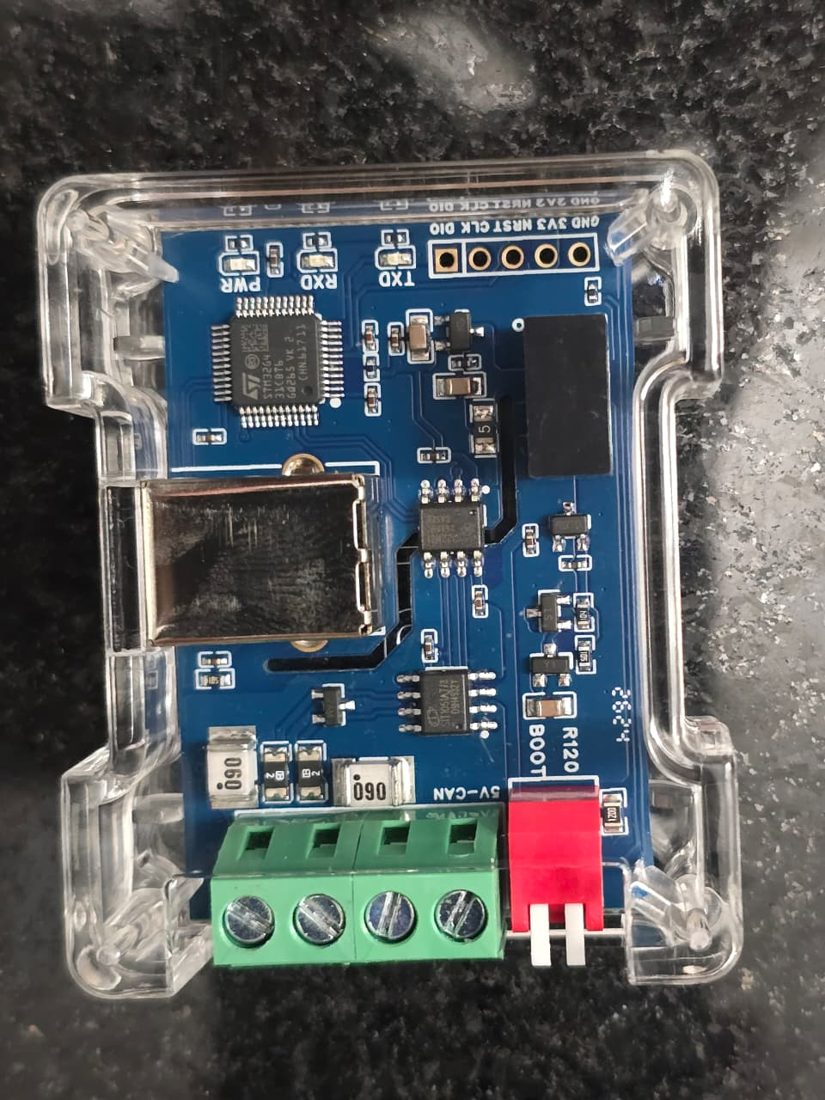
Herramienta de banco: la PC hace de "vehículo" y manda tramas CAN de prueba.
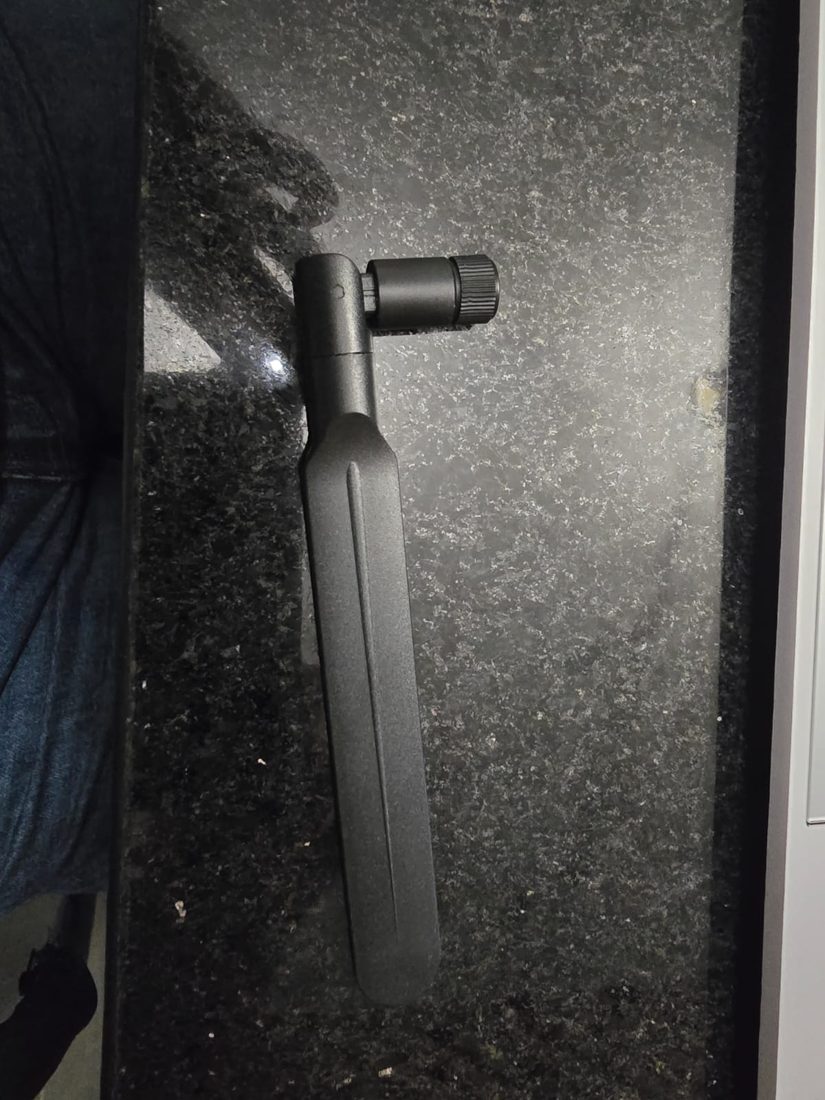
Antena de paleta con conector SMA; va afuera de la caja.
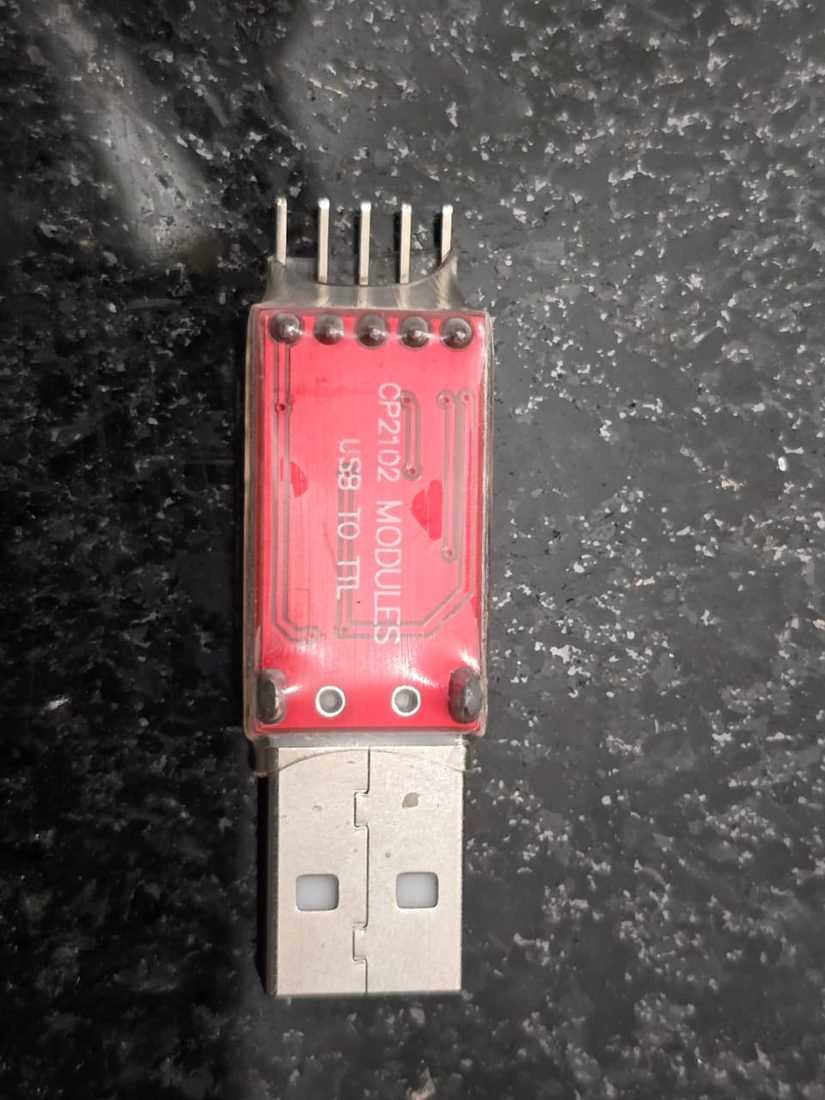
Convertidor USB-serial para diagnóstico de la comunicación con el módem.
Renders
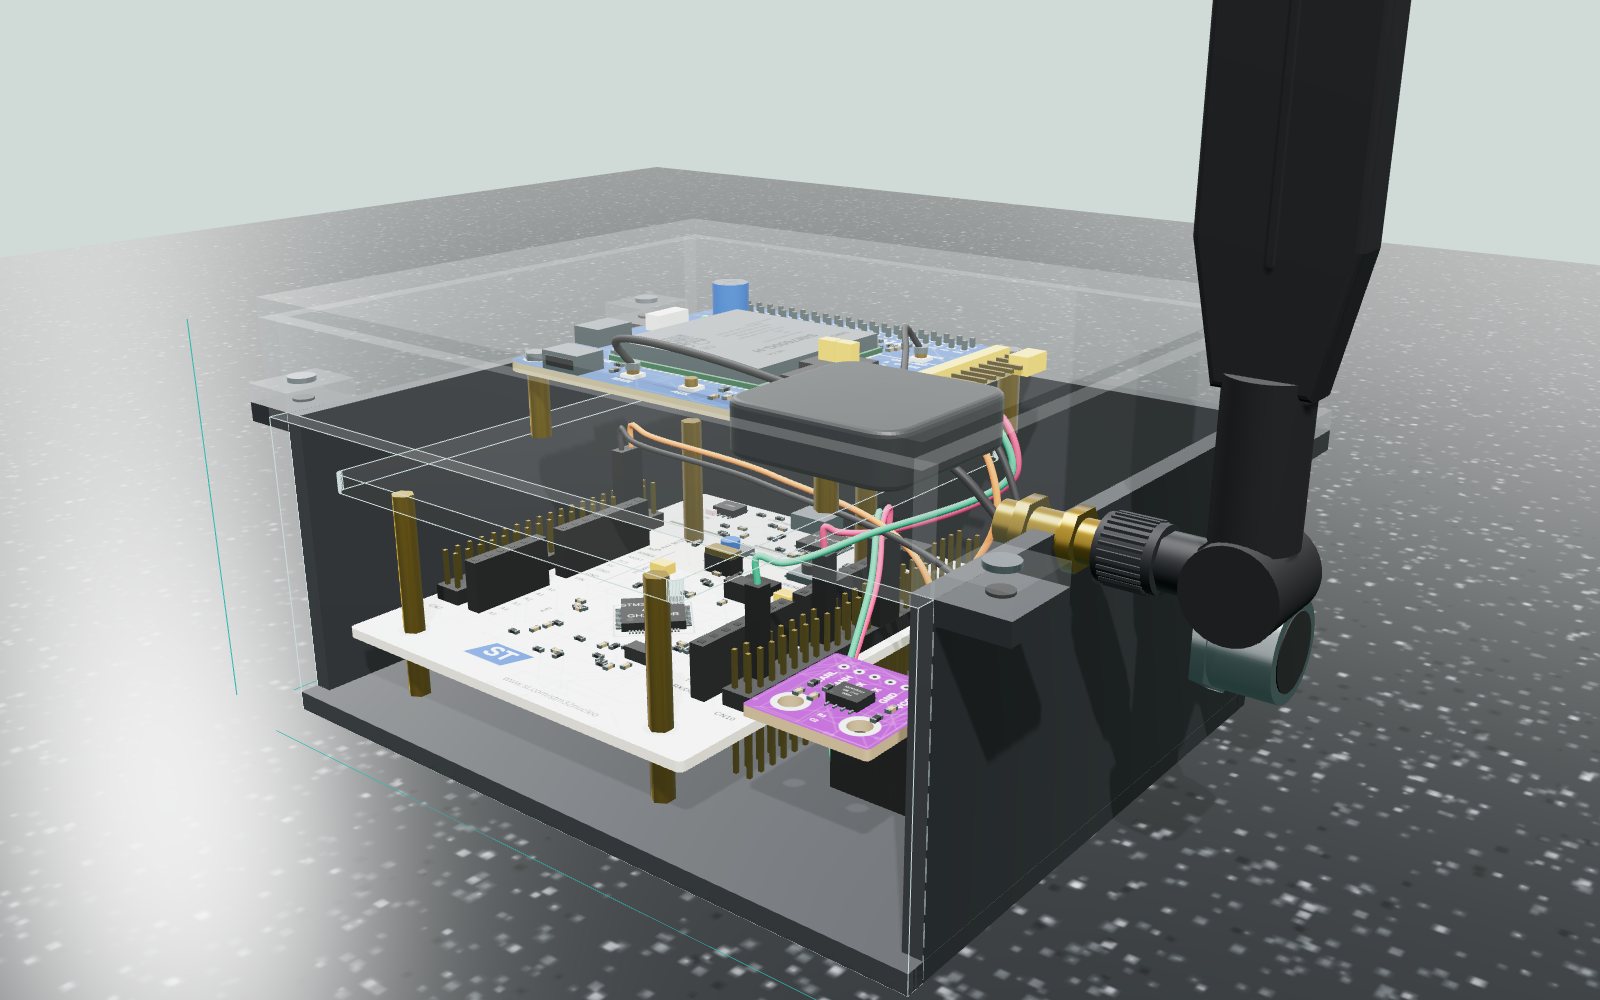
Cómo se arma y cómo queda en la caja
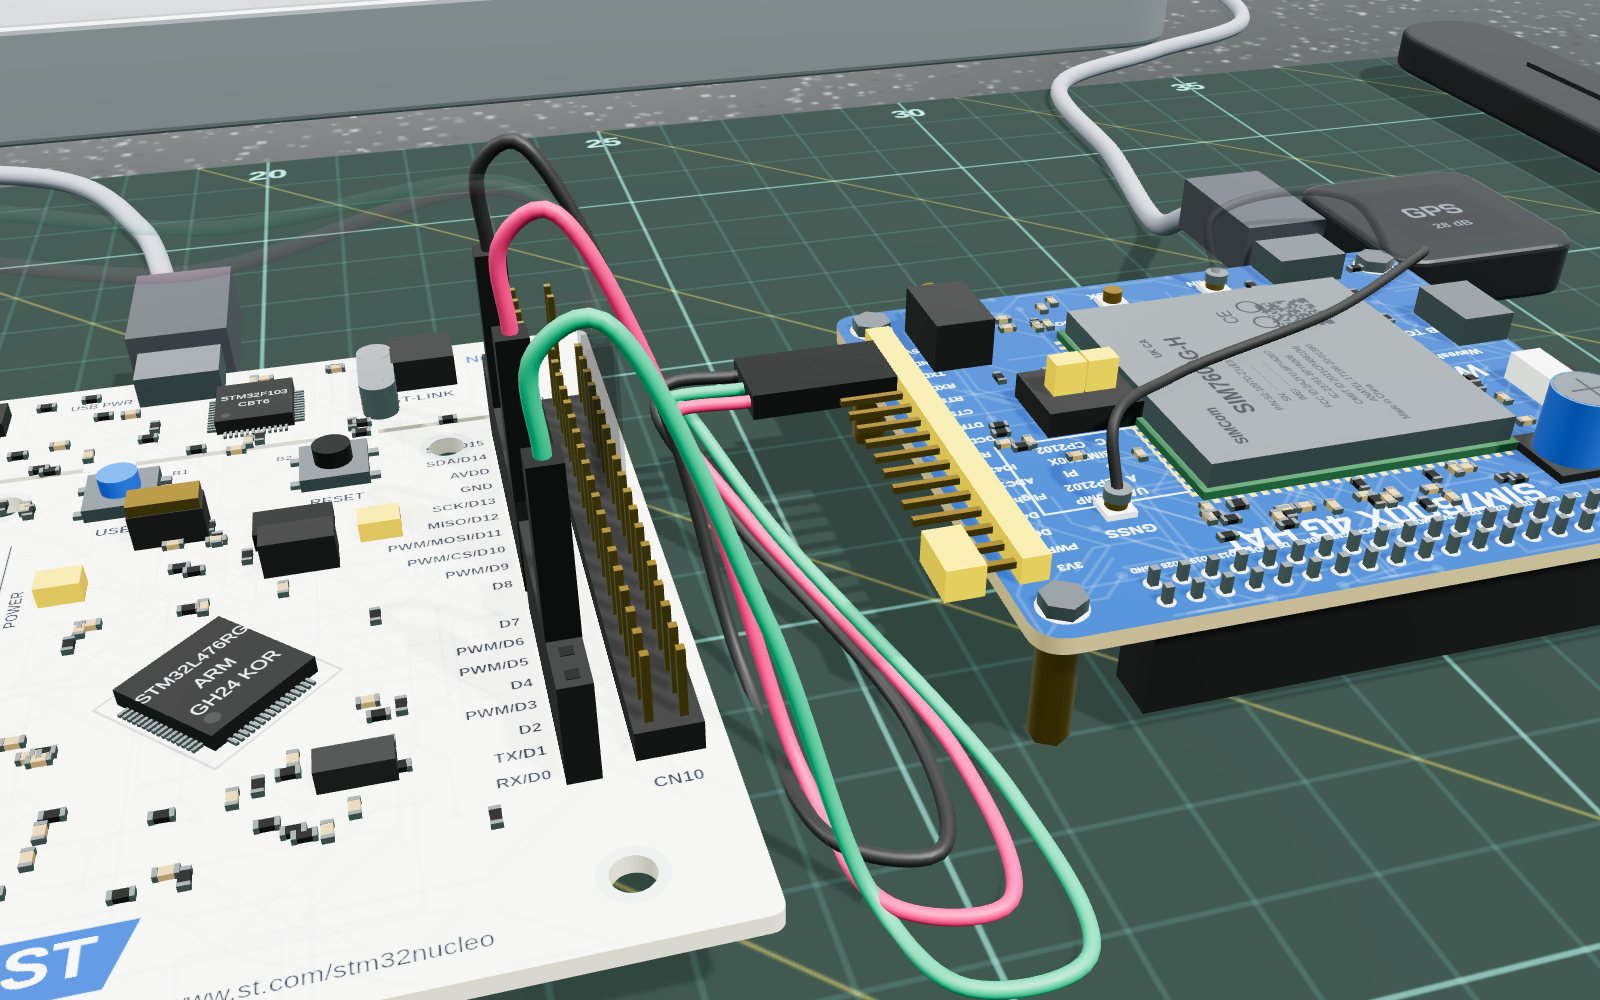
Modelos 3D a escala, hechos a partir de las placas reales. En la guía interactiva se pueden girar, elegir cada paso del armado y ver qué cable va a qué pin.
Abrir la guía de armado en 3D →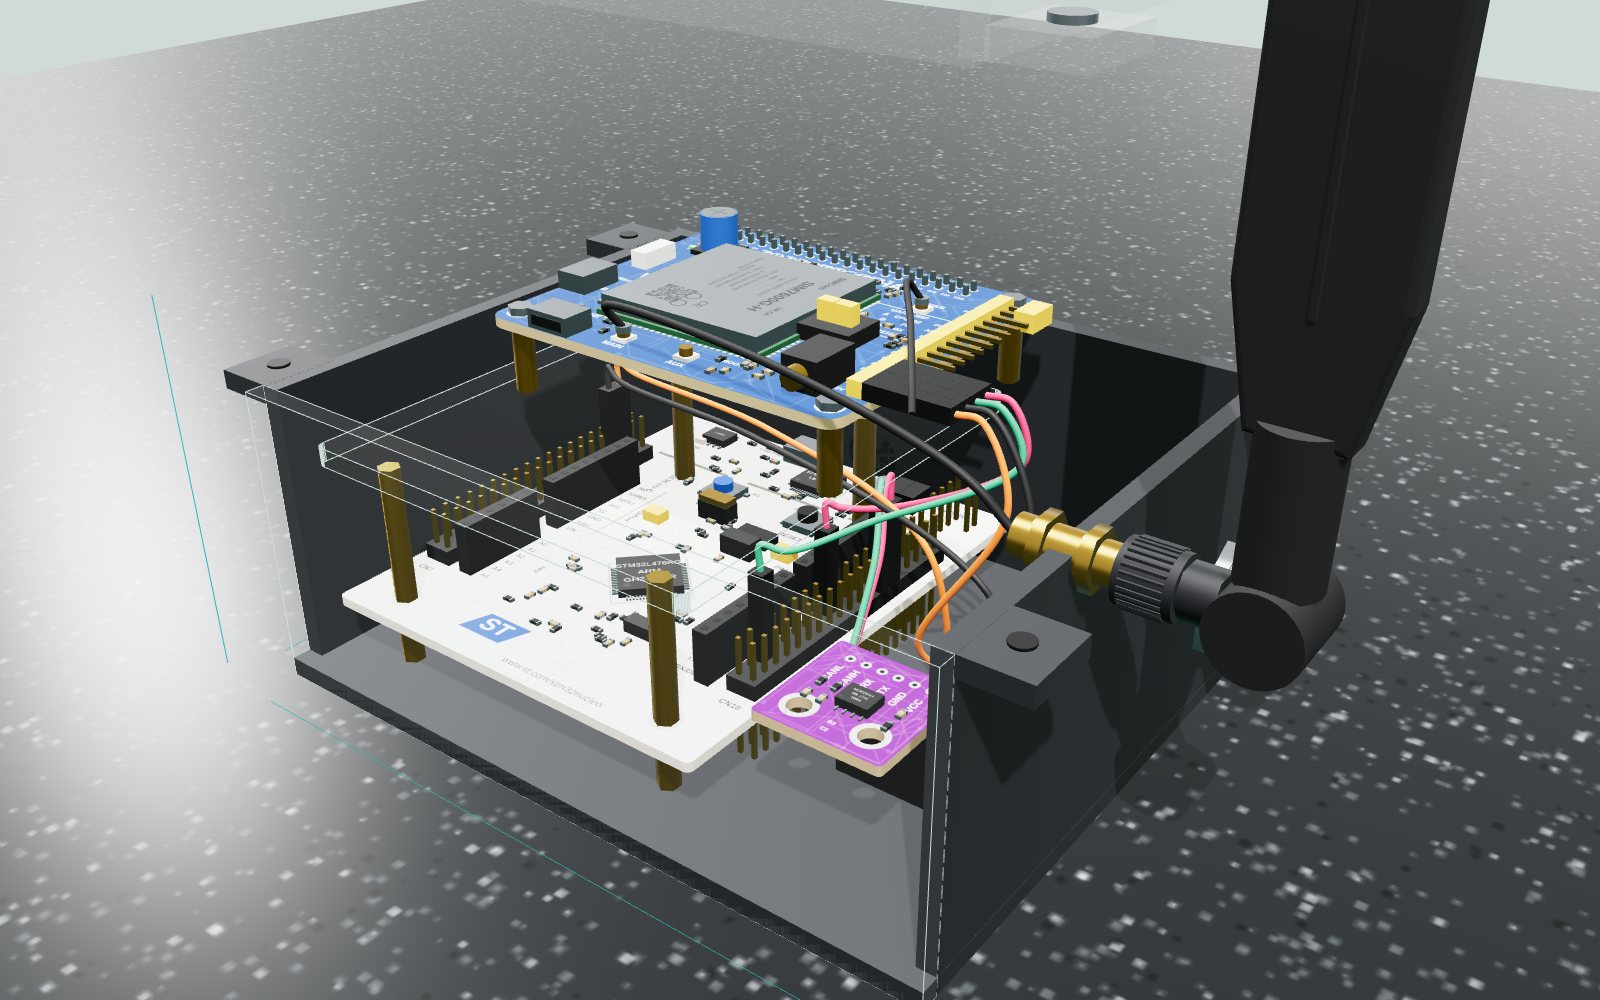
Esquemas
Conexiones y protocolos
Conexiones dentro de la caja
| Desde | Hacia | Para qué |
|---|---|---|
| Conector GX16-4 | Convertidor MP1584 | 12 V del vehículo |
| Conector GX16-4 | MCP2551 CANH / CANL | Bus CAN del vehículo |
| Convertidor 5 V | NUCLEO E5V · módem 5V · MCP2551 VCC | Alimentación |
| NUCLEO PA9 (TX) | Módem RXD | Comandos AT y datos |
| NUCLEO PA10 (RX) | Módem TXD | Respuestas del módem |
| NUCLEO PA12 / PA11 | MCP2551 CTX / CRX | CAN (CRX con divisor a 3.3 V) |
| Módem MAIN / GNSS | Antena 4G (SMA) / antena GPS | Radio |
Tramas CAN que lee la T-Box
| ID | Módulo | Datos (little endian) |
|---|---|---|
| 0x100 | VCU | velocidad u16 · 0.01 km/h |
| 0x200 | BMS | SoC u16 · 0.1 % · temperatura i16 · 0.1 °C · voltaje aux u16 · 0.01 V |
| 0x300 | BCM | puertas u8 (un bit por puerta) |
Mensajes MQTT
| Tópico | Contenido |
|---|---|
| olinia/<id>/telemetry | velocidad, batería, temperatura, puertas, posición GPS, versión de firmware |
| olinia/<id>/status | online / offline (aviso automático si se desconecta) |
| olinia/<id>/cmd | órdenes del servidor, como la actualización firmada |
| olinia/<id>/alerts | alertas generadas por el servidor |
Especificaciones
Metas de diseño de la versión final
La versión final integra todo en una sola placa de 4 capas, en una carcasa de 90 × 65 × 25 mm. Estas son metas de diseño; todavía no son mediciones.
| Parámetro | Meta | Nota |
|---|---|---|
| Conectividad | 4G LTE Cat-1 o superior | Bandas de México |
| Posicionamiento | GPS integrado | Meta: menos de 2.5 m de error en cielo abierto |
| Alimentación | 9 – 36 V | Sistemas de 12 V y 24 V |
| Consumo | 0.24 W en espera · 1.8 W transmitiendo | Meta de diseño |
| Bus del vehículo | CAN 2.0B, 500 kbit/s | ISO 11898 |
| Protección | IP54 | Polvo y salpicaduras |
| Temperatura | −30 °C a 70 °C | Grado automotriz |
| Carcasa | 90 × 65 × 25 mm, ABS+PC negro | 4 tornillos M3, menos de 120 g |
Seguridad implementada en el prototipo
- TLS con autenticación mutua: cada T-Box tiene su propio certificado (ECDSA P-256).
- Permisos por vehículo en el servidor: cada T-Box solo puede escribir en sus propios tópicos.
- Actualizaciones firmadas: el equipo verifica SHA-256 y la firma ECDSA antes de instalar. La llave de firma nunca está en el servidor.
- Tokens JWT para la API de la app.
Por qué en México
Las T-Box comerciales están pensadas para autos de alto voltaje y mandan los datos a servidores en el extranjero. Esta T-Box está hecha para un vehículo pequeño, con diseño y software propios, y sus datos van a un servidor que el proyecto controla y que puede alojarse en México.
Identidad
Colores y tipografía del proyecto
Los mismos colores del tablero y de la app, tomados de la paleta institucional del Gobierno de México 2024–2030.
#9B2247Color principal: botones, encabezados y la T-Box en los diagramas.#A57F2CAcentos: avisos, etiquetas y el bus CAN.#1E5B4FEstados correctos, conexiones listas y pie de página.#611232Fondos y barra de navegación.#13322EFondos secundarios.#E6D194Texto de acento sobre fondos oscuros.Peso 700–800 para títulos y nombres.
Texto corrido, tablas y la interfaz. Noto Sans Mono para datos técnicos.
Equipo T Box ITA
Quiénes lo hacen
Erick Joseph Torres Suárez
Ing. en Sistemas ComputacionalesFirmware, servidor y aplicación.
Lennin Jayreth Villanueva Yáñez
Ing. IndustrialCarcasa, empaque y manufactura.
Cecilia Hernández Pérez
Lic. en AdministraciónCostos, modelo de negocio y mercado.
Asesores
Juan Hermilo Almazán Covarrubias
José Antonio Castillo Gutiérrez
Institución
Instituto Tecnológico de Altamira, Tecnológico Nacional de México. Tamaulipas, México.